Conception mécanique · ESILV · 2022 – 2024
Modélisation 3D
Deux projets où la pièce compte autant que le code : un boîtier imprimé en 3D pour un projet mené avec un industriel de la défense, et un robot de compétition. Faites glisser pour tourner autour des pièces. L'affichage passe par une visionneuse WebGL écrite pour ce site, sans bibliothèque.
Visionneuse et conversion des modèles réalisées avec une assistance d'IA ; les pièces sont celles des projets.
Le boîtier TrustHub
Projet PI² de 4e année, mené avec Equans Ineo Défense (2023 – 2024). Seul le boîtier est présenté ici : le projet s'est déroulé dans un environnement soumis à des contraintes de confidentialité.
De la maquette à l'impression
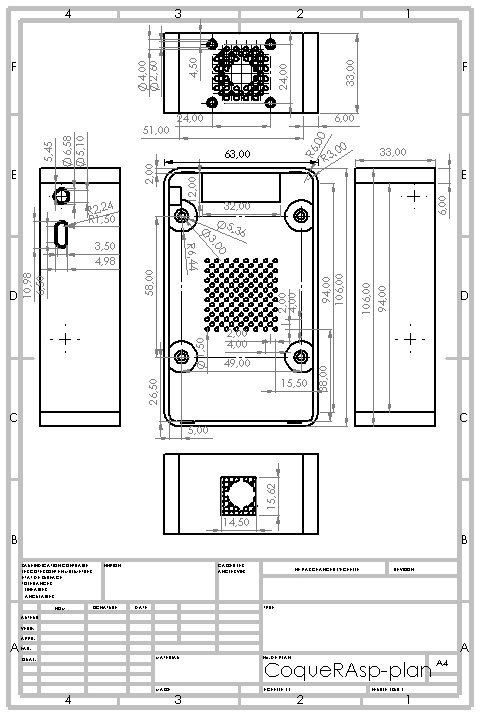
- Coque de 63 × 106 × 33 mm, conçue sous SolidWorks autour d'un Raspberry Pi 4
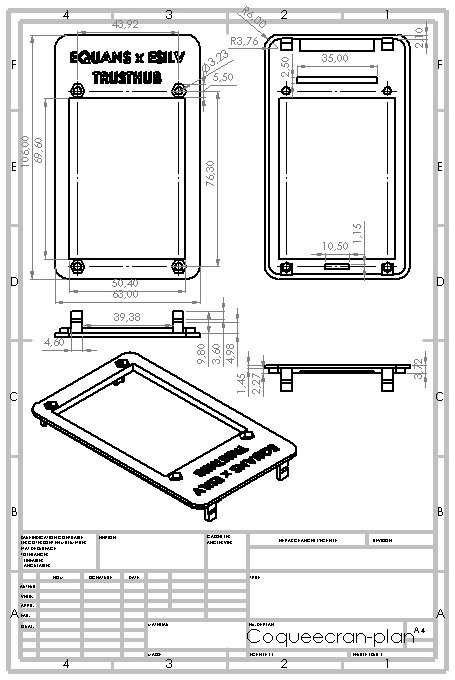
- Façade pour un écran TFT de 2,8 pouces, fixée par clips, gravée « EQUANS × ESILV — TRUSTHUB »
- Ventilateur de 30 mm derrière une grille, ouvertures pour les ports
- Trois versions de la coque et deux boîtes de test préparées pour l'impression : comparez la version 1 et la version 3
- Plans de définition cotés pour chaque pièce
Un robot pour la Coupe de France de Robotique
Avec l'association DaVinciBot, pour l'édition 2023 sur le thème des gâteaux et des cerises. Le dossier SolidWorks du robot compte 143 fichiers de pièces et 37 d'assemblages ; ce format ne s'ouvre pas dans un navigateur. Les cartes électroniques, elles, ont été importées dans la maquette depuis un export 3D ouvert : les voici.
Ce que contient la maquette
- Base roulante : roues de 70 mm sur moteurs pas à pas, billes porteuses, et odométrie par deux codeurs sur roues folles montées sur ressort
- Électronique : Teensy 4.1, pont en H L298N et Raspberry Pi 4 ; LIDAR sur la plaque du dernier étage
- Actionneurs sur servomoteurs : bras à pompe, bras retourneur, bras à électrode
- Remontée des cerises par vis sans fin et engrenages, puis pentes et trappe de largage
- Structure en profilés aluminium 20 × 20 mm et panneaux de plexiglas
Du fichier de CAO au navigateur
Les sources
- Coque et façades : les fichiers STL envoyés à l'imprimante 3D
- Cartes : les exports VRML intégrés à la maquette du robot
La conversion
- Un script Python lit le STL et le VRML (transformations imbriquées, pièces réutilisées)
- Sommets fusionnés et positions compressées sur 16 bits : 5 à 6 fois plus léger que les fichiers d'origine
L'affichage
- WebGL 2, sans bibliothèque ; facettes éclairées dans le shader
- Chaque modèle n'est téléchargé que lorsqu'on l'affiche